Projekt · oktober 2026 · förstärkningsinlärning
Hur springer man snabbast 30 m på Mars?
En simulerad människa lär sig springa från noll – på jorden och på Mars. Samma kropp, samma träning; bara gravitationen skiljer.
Medel av bästa checkpoint i tre oberoende träningar per värld.
Svaret
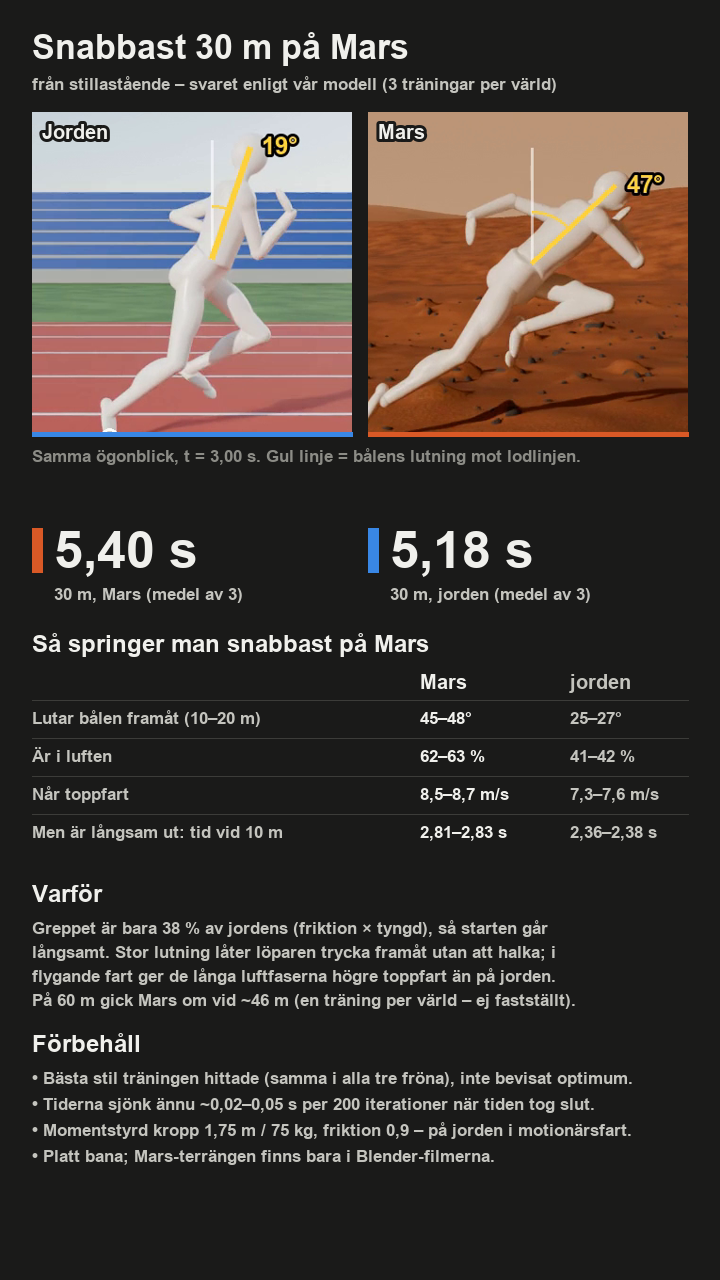
På Mars springer man snabbast med:
- Stor framåtlutning, ≈ 46° (jorden 26°). Lutningen låter löparen trycka framåt utan att foten halkar.
- Långa luftfaser: 62 % av tiden i luften (jorden 41 %).
- En försiktig start: greppet (friktion × tyngd) är bara 38 % av jordens, så 10 m tar 2,82 s mot jordens 2,37 s.
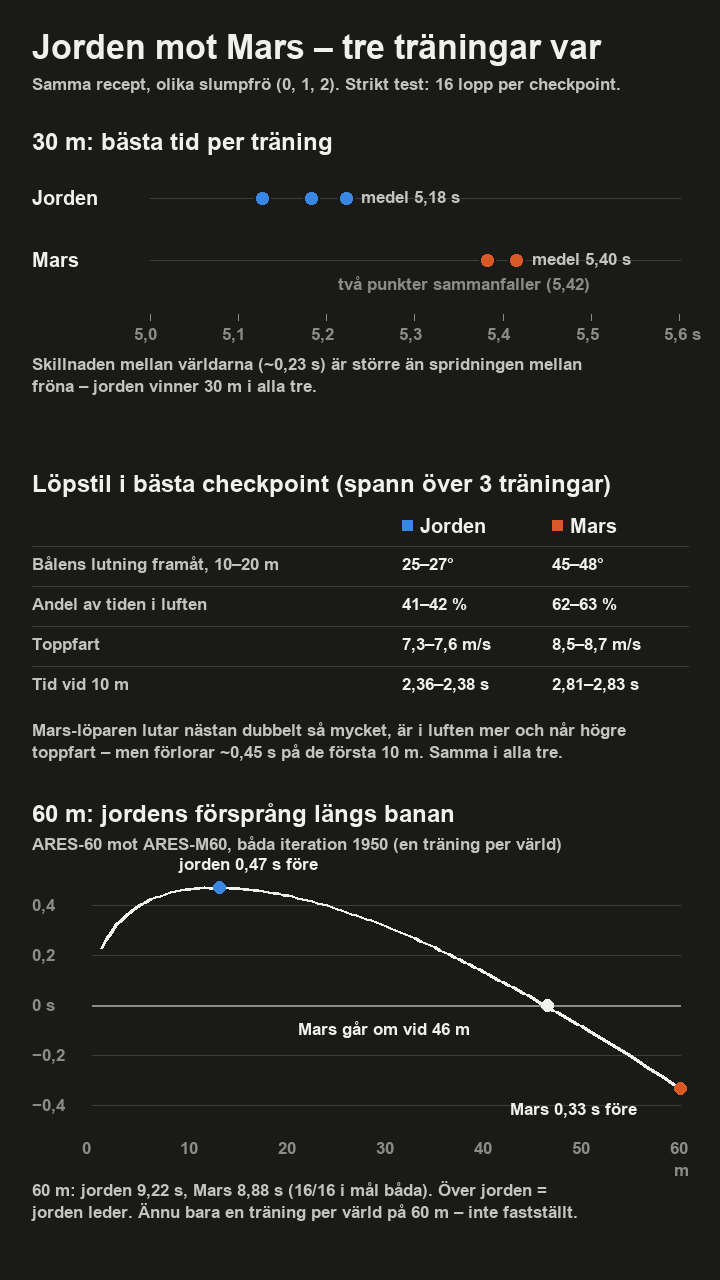
- Högre toppfart: 8,6 m/s mot 7,5 m/s. På 60 m gick Mars om jorden vid ungefär 46 m.
Ingen har sagt åt löparen hur den ska springa på Mars. Den fick börja med en mänsklig stilguide, som sedan släpptes helt – resten hittade den själv genom att prova. Alla tre träningarna per värld landade i samma löpstil.
Steg 1
En riktig människokropp
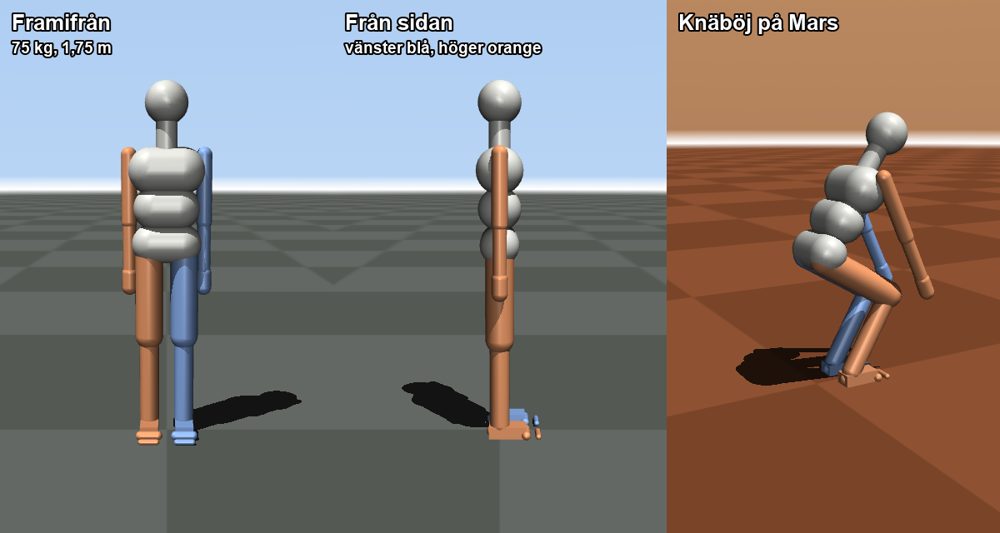
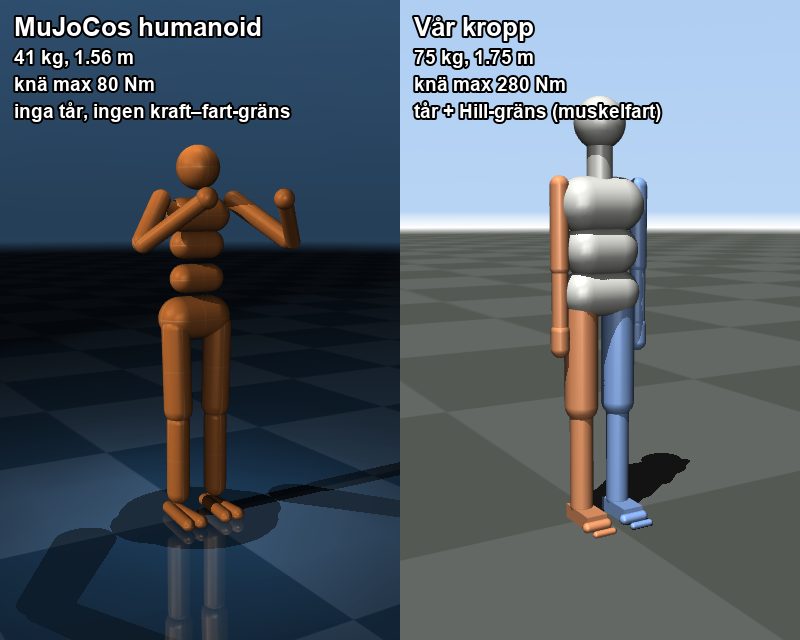
Standardfigurerna i fysikmotorer är inga människor: MuJoCos humanoid väger 41 kg, har 20 Nm i fotleden (en människa har cirka 220) och saknar tår. Därför byggdes en egen kropp ur antropometriska mätdata: 1,75 m, 75 kg och 31 motoriserade leder, med musklernas kraft–fart-gräns (Hill-kurvan).
Kroppen validerades innan någon träning: tyngdpunkten hamnar på 0,57 × längden, och ett hopp med ren muskelkraft ger 30 cm på jorden och 107 cm på Mars.
Steg 2
Världarna – och scenen i Blender
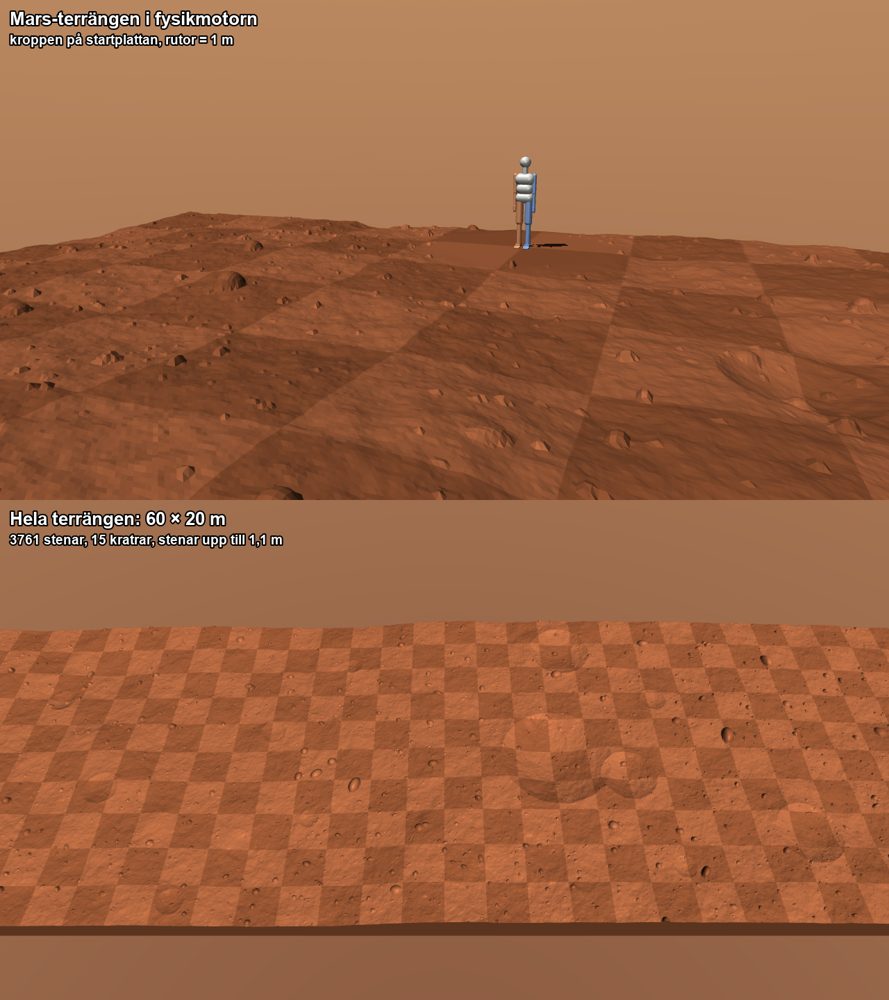
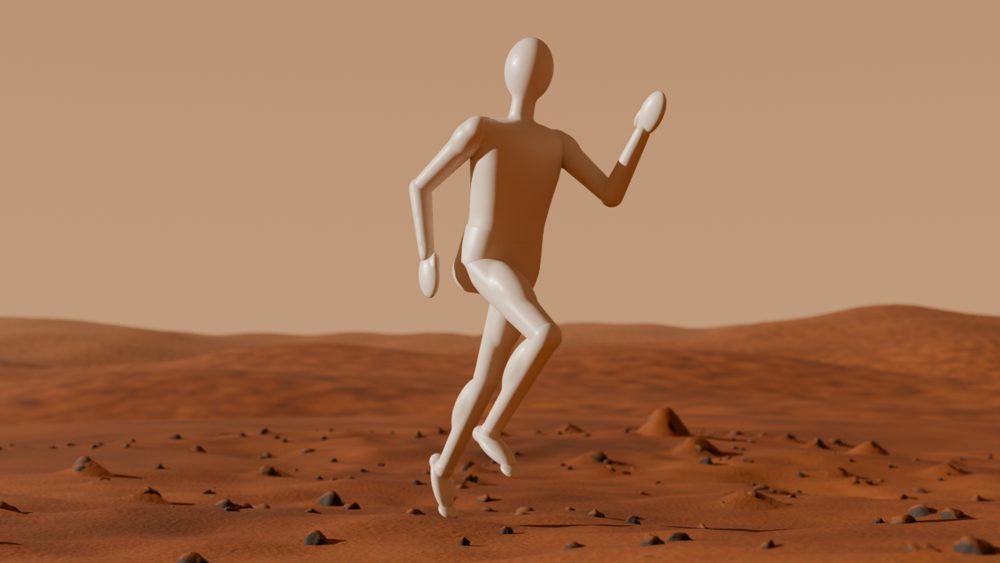
Mars-terrängen genereras med verklig statistik för kratrar och stenar (Golombek & Rapp 1997). Samma höjdkarta används av fysikmotorn och av Blender, där skyltdockan följer exakt samma rörelser som simuleringen. Själva träningen sker på platt mark för att isolera gravitationens effekt.
Steg 3
Träningen
Löparen styrs av ett neuralt nätverk (111 observationer in, 31 ledmoment ut) som tränas med PPO + AMP: förstärkningsinlärning där en diskriminator ger stilpoäng för mänsklig löpning. Stilen trappas ned till noll halvvägs, så att fysiken ensam får avgöra hur man springer bäst. 4 096 simuleringar körs parallellt på en GPU – ungefär 215 miljoner miljösteg per träning, på knappt tre timmar.
Klippen visar löparen och nätverket i samma ögonblick: varje cell lyser med sin aktivering, varje tråd med vikt × aktivering.
Jorden – ARES-7
Mars – ARES-M6
Steg 4
Från fall till tillförlitliga löpare
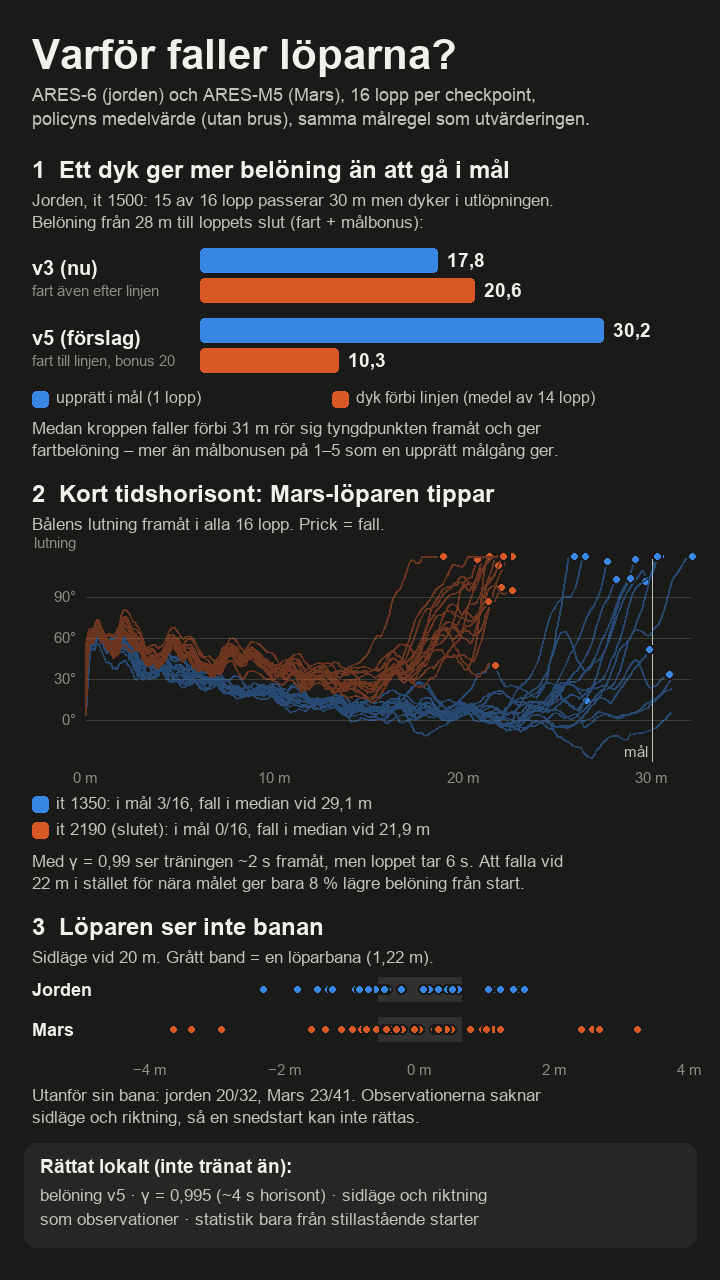
Det tog 18 träningskörningar. De första löparna dök över mållinjen, kollapsade plötsligt mitt i träningen eller föll vid 22 m. Varje fel spårades till en orsak och rättades:
- Stilen kollapsade, eftersom motion capture-datan saknar tår och handleder – de lederna togs bort ur stilbedömningen.
- Dyk lönade sig – målet räknas nu först när löparen står upprätt en meter efter linjen.
- Plötsliga ras i träningen – en enda för stor uppdatering; löst med adaptiv inlärningstakt (KL-kontroll).
- För kort horisont och en löpare som inte såg banan – längre framförhållning och sidläge i observationerna.
Med det slutliga receptet gick alla sex träningar i mål i 16 av 16 testlopp vid varje checkpoint efter iteration 500.
Steg 5
Resultatet – replikerat
Varje värld tränades tre gånger med olika slumpfrön. Alla utvärderingar är strikta: deterministisk policy, 16 lopp per checkpoint, mål först när löparen står upprätt efter linjen.
| Mått (spann över 3 träningar) | Jorden | Mars |
|---|---|---|
| Bästa tid 30 m | 5,13–5,22 s | 5,38–5,42 s |
| Tid vid 10 m | 2,36–2,38 s | 2,81–2,83 s |
| Bålens lutning, 10–20 m | 25–27° | 45–48° |
| Andel av tiden i luften | 41–42 % | 62–63 % |
| Toppfart | 7,3–7,6 m/s | 8,5–8,7 m/s |
Förbehåll
- Den bästa stil träningen hittade – inte ett bevisat optimum.
- Inte färdigtränat: tiderna sjönk fortfarande något i båda världarna.
- Momentstyrd kropp utan senor, friktion 0,9 – Mars-regolit är troligen halare, vilket gör starten ännu svårare.
- Jordlöparen motsvarar en motionär (30 m på 5,2 s); bålen rätar aldrig upp sig som hos riktiga sprinters.
Läs mer
- Projektrapport (PDF, 12 sidor)Kroppen, miljön, träningsmetoden, alla 18 träningskörningar, problemen, resultaten och förbehållen i detalj.
Verktyg: MuJoCo och MJX (fysik), JAX (träning på Runpod-GPU), Blender Cycles (rendering).
Ett projekt av Filip Sjöö, Dynasus Engineering. Musik: ”Cretaceous Dawn” (huvudfilmen), ”Heroic Age” (slow motion) och ”Exhilarate” (första filmen), Kevin MacLeod (incompetech.com), CC BY 4.0. Motion capture: CMU Graphics Lab Motion Capture Database.